Erster DANUBIS Outdoor-Flugtest
Ziel
Erster Flugtest der DANUBIS Operator Console mit einer handelsüblichen Quadcopter-Drohne im Freien. Geprüft wurde der durchgängige Ablauf von der Erkennung an einer stationären Kamera bis zur Inspektion eines POI aus der Luft und vor Ort.
Flug und Steuerung
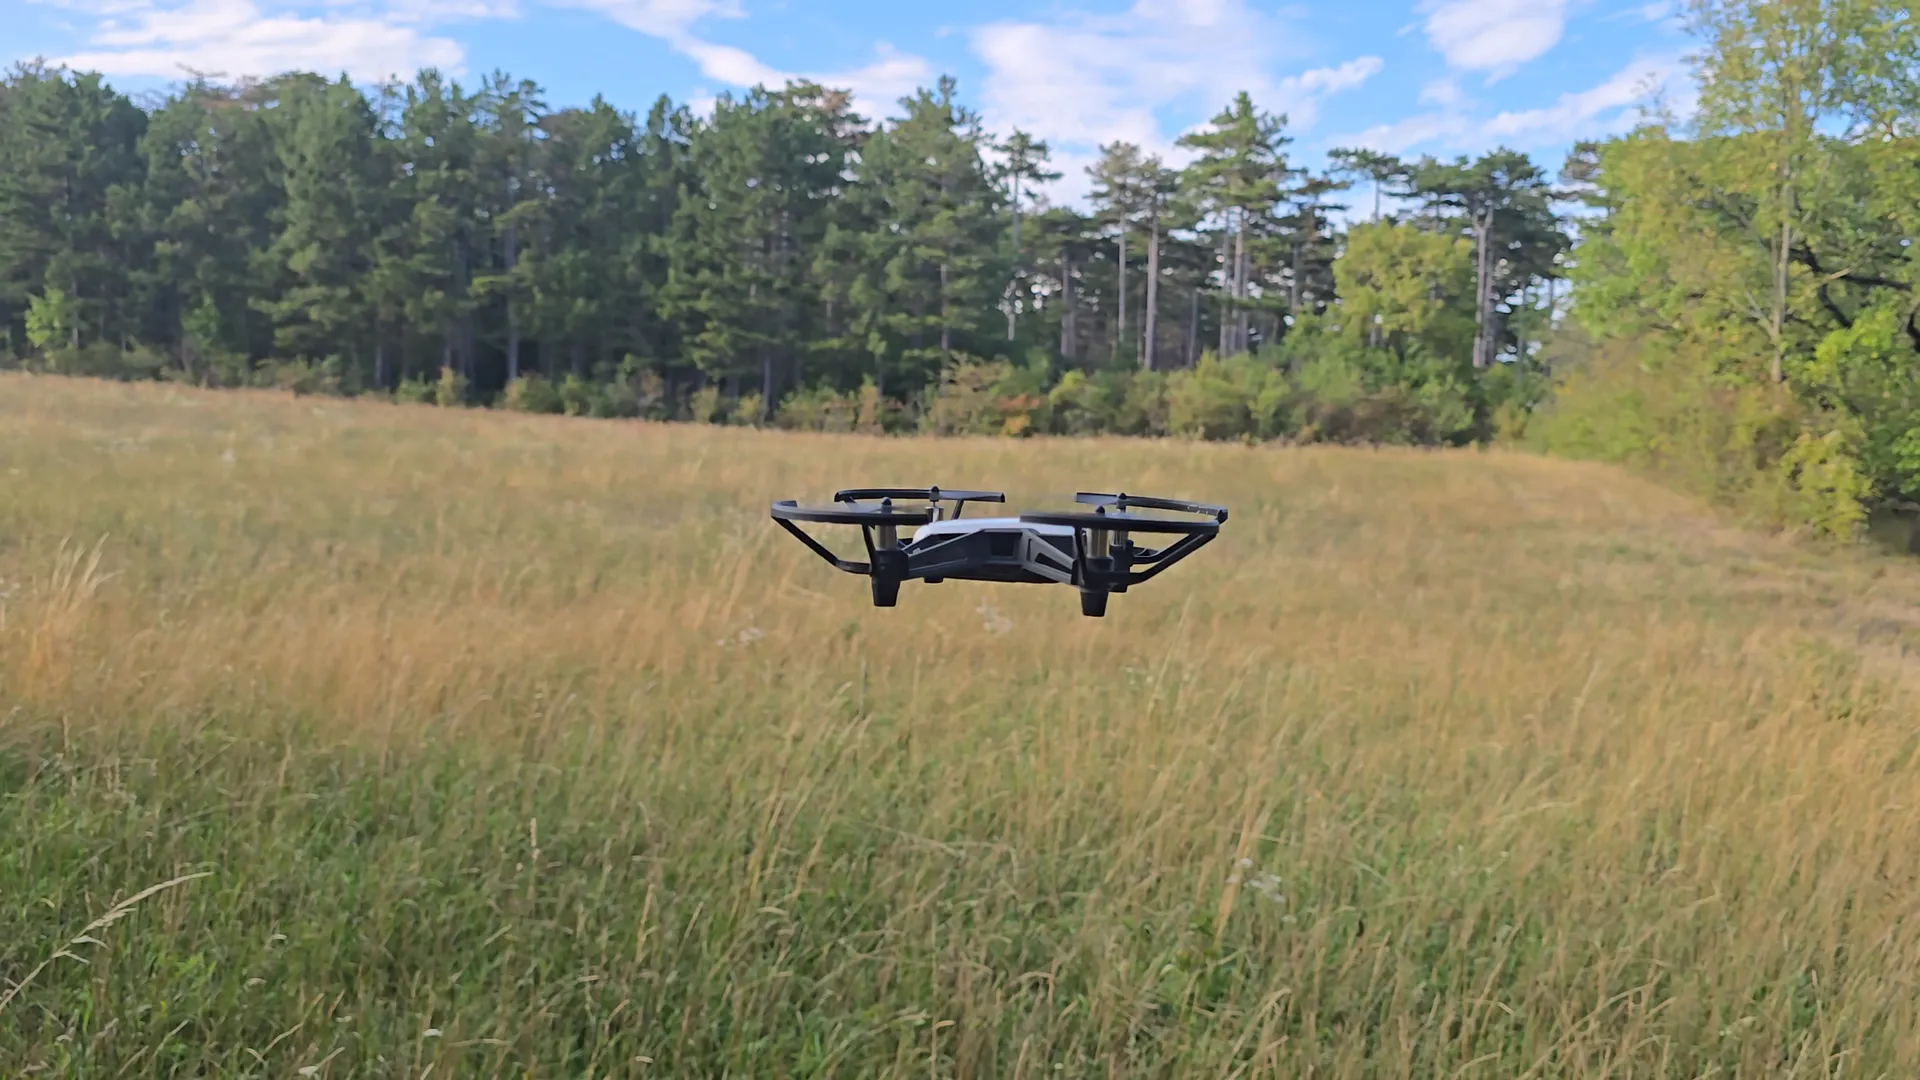
Eine reale Quadcopter-Drohne wurde über die DANUBIS Operator Console gestartet und während des Feldtests gesteuert. Dabei wurden erstmals Steuerbefehle, Failsafe-Funktionen und die Übertragung des Live-Videostreams mit einem physischen Fluggerät unter realen Außenbedingungen getestet.
Erkennung und POI-Workflow
Ein durch eine stationäre Kamera erkanntes Objekt wurde automatisch als Point of Interest (POI) in DANUBIS angelegt. Anschließend entsandte ein Operator die Drohne über die Plattform zum POI.
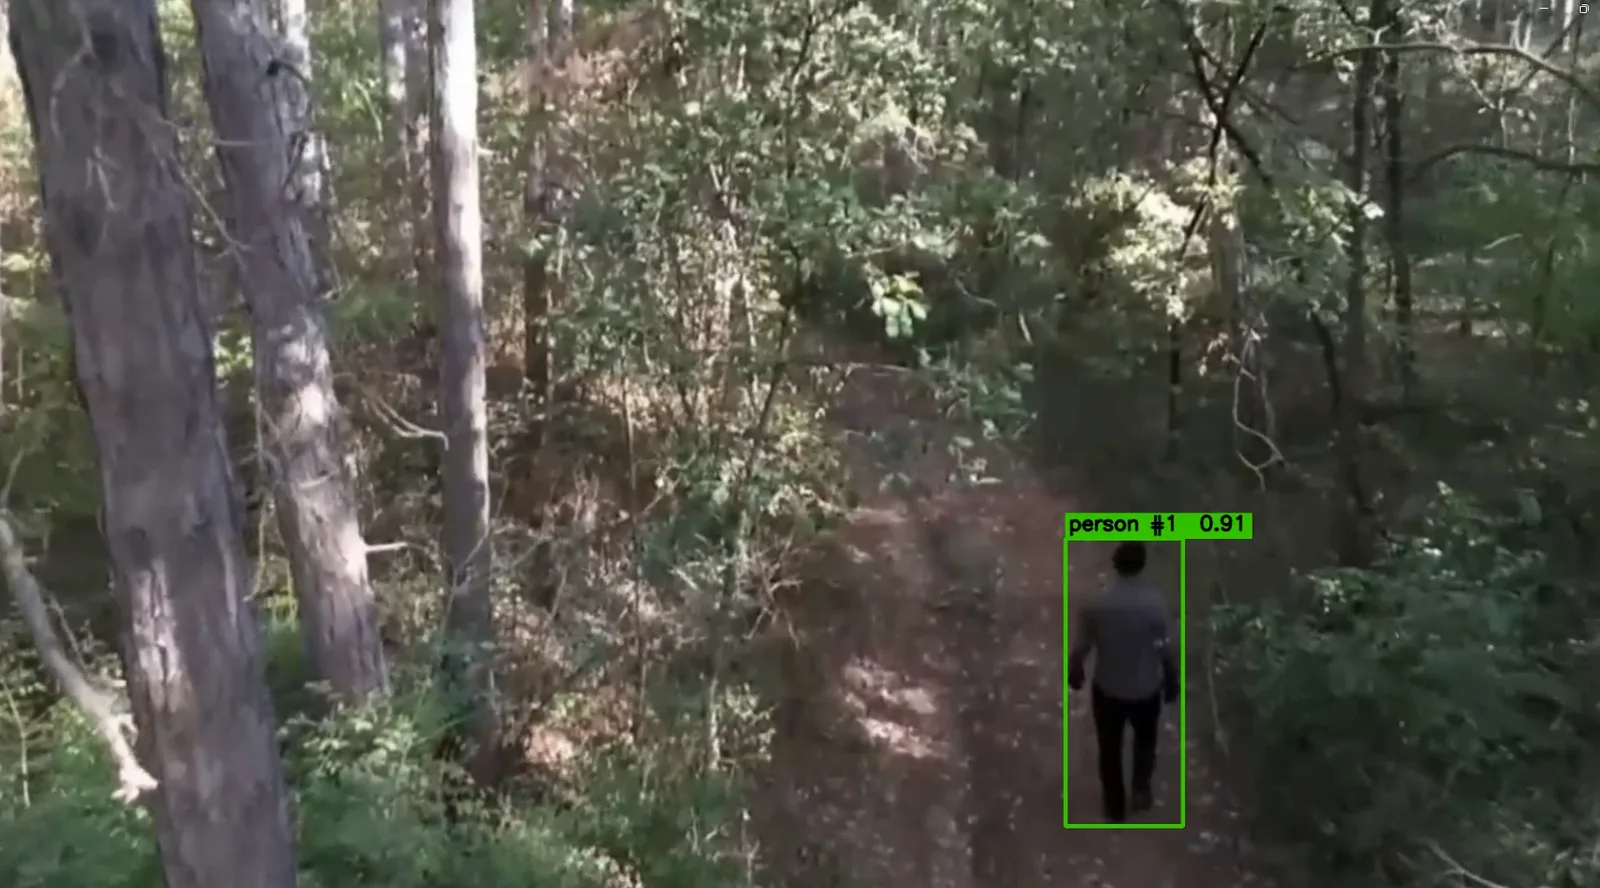
Während des Flugs sowie im Schwebeflug über dem Ziel übertrug die Drohne kontinuierlich Live-Videodaten an die Operator Console. Das Erkennungsmodell erkannte und trackte den POI anschließend auch innerhalb des Live-Drohnenstreams.
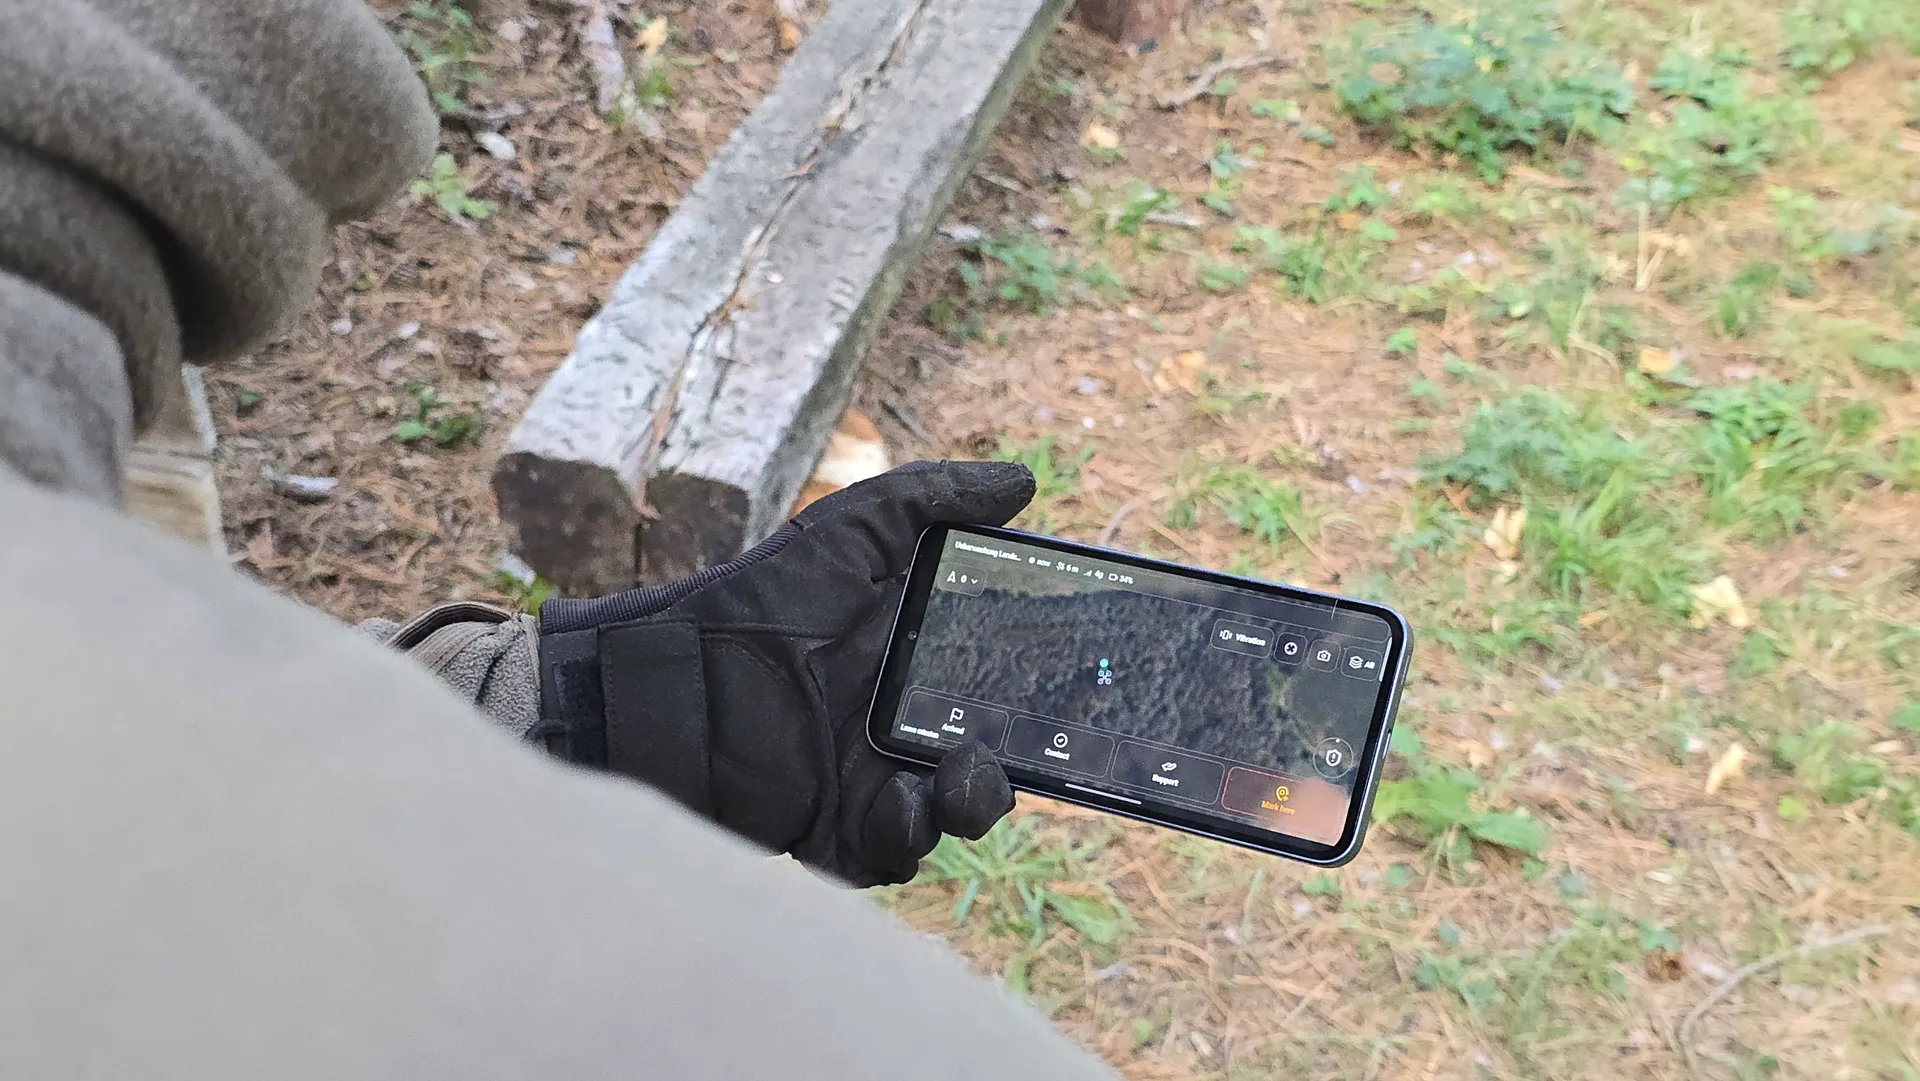
Parallel dazu wurde ein Field Operator zur Position des POI entsandt, um das Ziel vor Ort zu inspizieren. Der Field Operator nutzte die Operator Console im Handheld Mode und kommunizierte darüber mit dem stationären Operator. Damit wurde auch die Übergabe eines digital erkannten Ereignisses an eine Einsatzkraft im Feld innerhalb desselben Workflows getestet.
Der Feldtest bildete damit erstmals eine durchgängige operative Kette über mehrere Sensoren, Assets und Operator-Rollen ab:
Stationäre Erkennung → POI-Erstellung → Operator-Tasking → Drohnenflug → Live-Video → Erkennung und Tracking im Luftbild → Entsendung eines Field Operators → Vor-Ort-Inspektion und Kommunikation über den Handheld Mode
Ergebnis: Der Feldtest wurde erfolgreich abgeschlossen. DANUBIS hat stationäre Objekterkennung, POI-Management, Drohnensteuerung, Live-Streaming, luftgestützte Erkennung und die Einbindung eines Field Operators zu einem durchgängigen realen Workflow verbunden.
Damit wurden sowohl die technische Integration einer realen Drohne als auch die Koordination zwischen stationärem Operator, unbemanntem Luftfahrzeug und Einsatzkraft im Feld über eine gemeinsame Plattform getestet.
Validierte Funktionen
- Start und Steuerung einer realen Quadcopter-Drohne über die DANUBIS Operator Console
- Failsafe-Funktionen während des realen Flugbetriebs
- Live-Videostream der Drohne innerhalb der Plattform
- Objekterkennung über eine stationäre Kamera und automatische Anlage eines POI
- Entsendung der Drohne zu einem POI
- Schwebeflug über dem Ziel
- Erkennung und Tracking des POI im Live-Drohnenstream
- Entsendung eines Field Operators zum POI
- Nutzung der Operator Console im Handheld Mode
- Kommunikation zwischen stationärem Operator und Field Operator über DANUBIS
- Vor-Ort-Inspektion eines zuvor digital erkannten POI
- Durchgängiger Workflow von der initialen Detektion bis zur luft- und bodengestützten Verifikation